

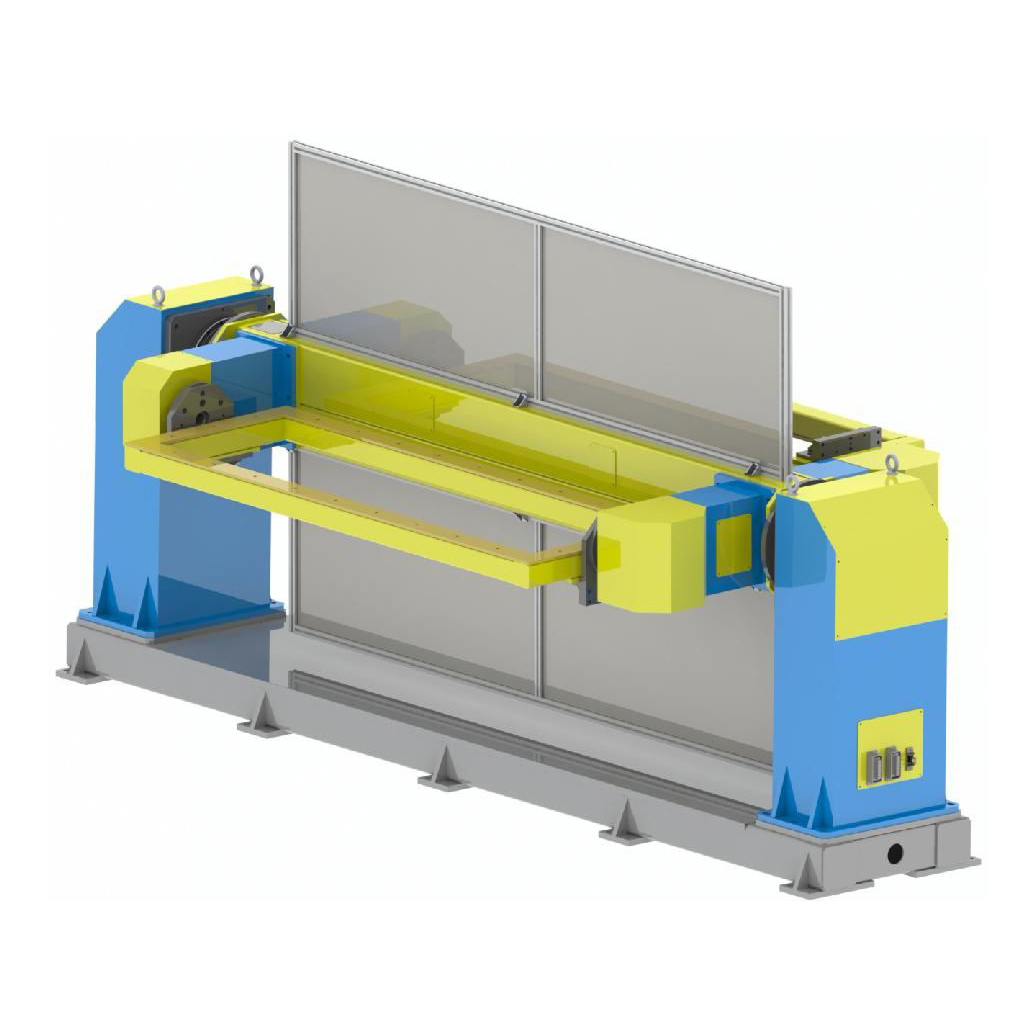

Isikhundla Serobhothi Esijika Ngokuvundlile Esine-Axis Ezintathu / Isikhundla Serobhothi Esishiselayo
Amapharamitha Obuchwepheshe
| Isikhundla se-Servo se-Triaxial Servo se-Vertical Turnover | I-Rotary Triaxial Servo Positioner Evundlile | ||||||
| Inombolo yomkhiqizo | AMAPHROJEKTHI | Ipharamitha | Ipharamitha | AMAZWI | Ipharamitha | Ipharamitha | AMAZWI |
| 1 | Umthwalo olinganisiwe | 500kg | 1000kg | Ngaphakathi kwerediyasi engu-R400mm ye-axis yesibili | 500kg | 1000kg | Ngaphakathi kwerediyasi engu-R400mm/R500mm ye-axis yesibili |
| 2 | Irediyasi ejwayelekile ye-gyration ye-spindle | R1200mm | R1500mm | R1200mm | R1800mm | ||
| 3 | Irediyasi ejwayelekile ye-gyration ye-countershaft | R400mm | R500mm | R400mm | R500mm | ||
| 4 | I-engeli yokuqala yokujika ye-axis | ±180° | ±180° | ±180° | ±180° | ||
| 5 | I-engeli yokujikeleza kwe-axis yesibili | ±360° | ±360° | ±360° | ±360° | ||
| 6 | Isivinini sokujika esilinganisiwe se-axis yokuqala | 50°/S | 24°/S | 50°/S | 24°/S | ||
| 7 | Isivinini esijikelezayo esilinganisiwe se-axis yesibili | 70°/S | 70°/S | 70°/S | 70°/S | ||
| 8 | Ukunemba kokubeka okuphindayo | ± 0.10mm | ± 0.20mm | ± 0.10mm | ± 0.20mm | ||
| 9 | Ubukhulu bomngcele wohlaka lokufuduka (ubude×ububanzi×ukuphakama) | 2200mm × 800mm × 90mm | 3200mm × 1000mm × 110mm | 2200mm × 800mm × 90mm | 3200mm × 1000mm × 110mm | ||
| 10 | Ubukhulu obuphelele be-shifter yesikhundla (ubude×ububanzi×ukuphakama) | 4000mm × 700mm × 1650mm | 5200mm × 1000mm × 1850mm | 4000mm × 700mm × 1650mm | 4500mm×3600mm ×1750mm | ||
| 11 | Ukuphakama okuphakathi kokujikeleza kwe-axis yokuqala | 1350mm | 1500mm | 800mm | 1000mm | ||
| 12 | Izimo zokunikezwa kwamandla | Isigaba sesithathu esingu-200V±10%50HZ | Isigaba sesithathu esingu-200V±10%50HZ | Isigaba sesithathu esingu-200V±10%50HZ | Isigaba sesithathu esingu-200V±10%50HZ | Nge-transformer yokuzihlukanisa | |
| 13 | Ikilasi lokufaka ubushushu | H | H | H | H | ||
| 14 | Isisindo esiphelele semishini | Cishe i-1800kg | Cishe ama-3000kg | Cishe ama-2000kg | Cishe ama-2000kg | ||
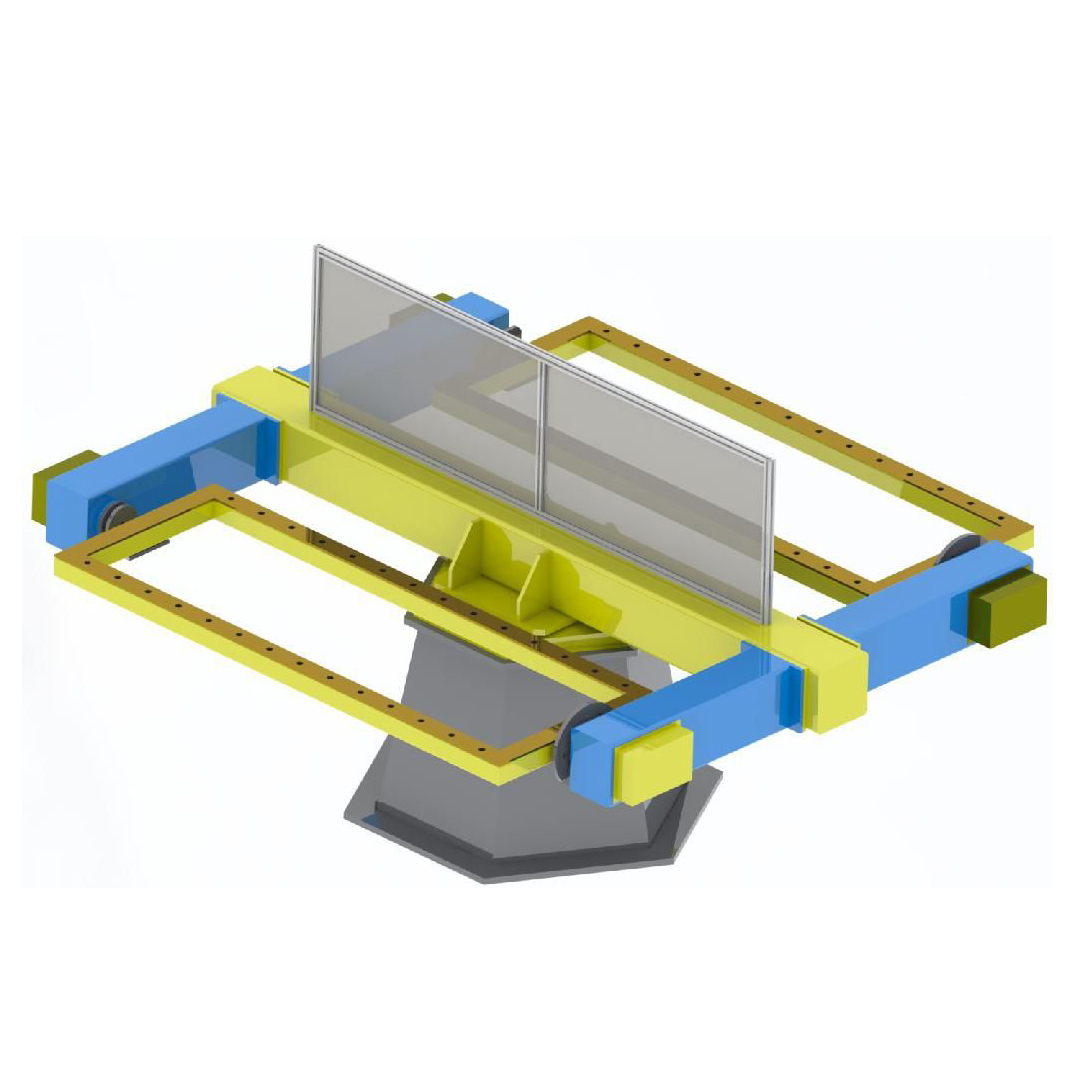
I-Rotary Triaxial Servo Positioner Evundlile
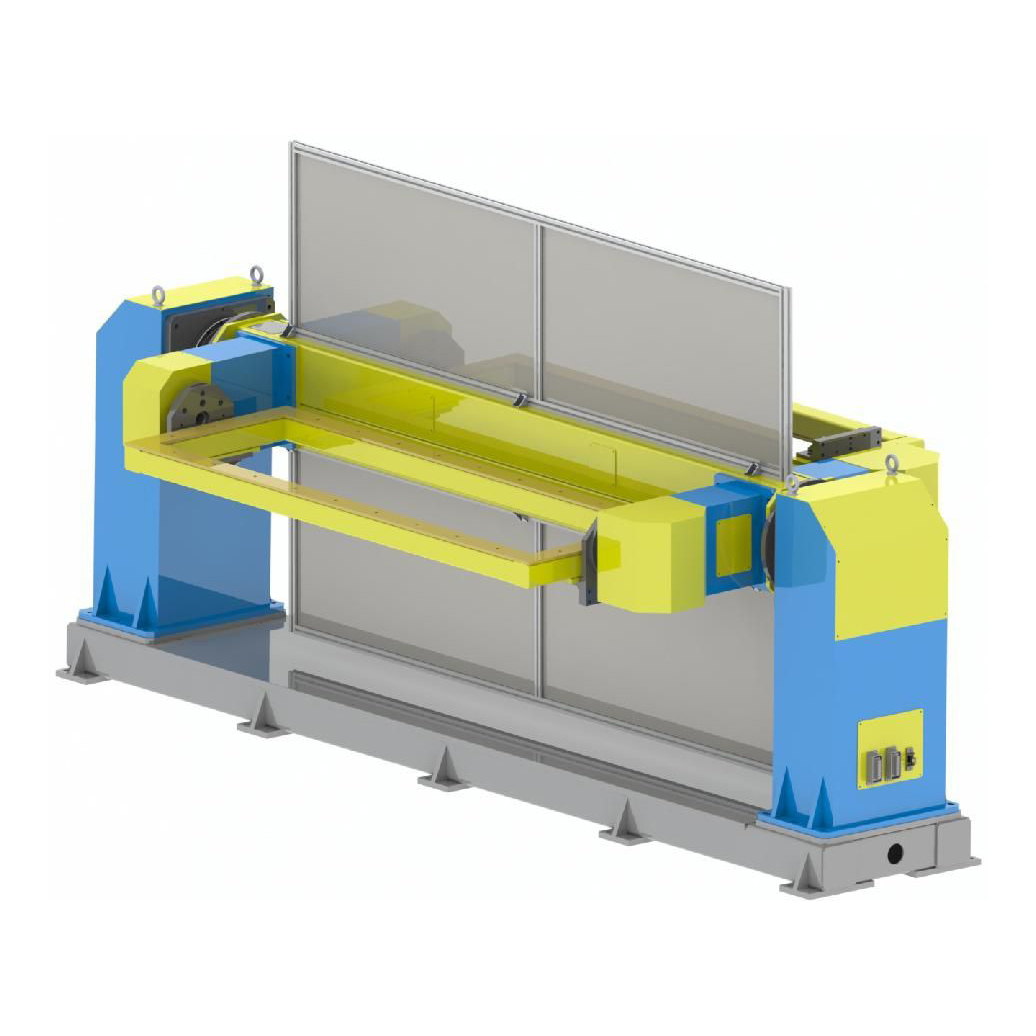
Isikhundla se-Servo se-Triaxial Servo se-Vertical Turnover
Isingeniso Sesakhiwo
I-servo positioner ye-triaxial vertical turnover yakhiwe kakhulu ngohlaka oluhlanganisiwe oluhlanganisiwe, uhlaka lokufuduka kwe-turnover, i-AC servo motor kanye ne-RV precision reducer, ukwesekwa okujikelezayo, indlela yokuqhuba, isivikelo sokuvikela kanye nohlelo lokulawula kagesi.
Uhlaka oluhlanganisiwe oluhlanganisiwe luhlanganiswe ngamaphrofayili ekhwalithi ephezulu. Ngemva kokuncishiswa nokususwa kokucindezeleka, kufanele lucutshungulwe ngomshini wobuchwepheshe ukuqinisekisa ukunemba okuphezulu komshini kanye nokunemba kwezindawo ezibalulekile. Ubuso bufuthwa ngopende wokubukeka ovikela ukugqwala, omuhle futhi ophanayo, futhi umbala ungenziwa ngokwezifiso ngokwezidingo zamakhasimende.
Uhlaka lokufuduka kokushintshana kufanele luhlanganiswe ngensimbi yephrofayili yekhwalithi ephezulu futhi lucutshungulwe ngomshini wobuchwepheshe. Indawo engaphezulu kufanele ihlanganiswe ngemigodi ejwayelekile enezintambo zokufaka amathuluzi okubeka, futhi ukupenda nokwelapha ukuvimbela ukugqwala nokumnyama.
I-AC servo motor ene-RV reducer ikhethwa njengendlela yamandla, engaqinisekisa ukuzinza kokujikeleza, ukunemba kokuma kanye
Ukuqina isikhathi eside kanye nesilinganiso sokuhluleka esiphansi. Indlela yokuqhuba yenziwe ngethusi, enomphumela omuhle wokuqhuba. Isisekelo sokuqhuba sisebenzisa ukufakelwa okuhlanganisiwe, okungavikela ngempumelelo i-servo motor, irobhothi kanye nomthombo wamandla wokushisela.
Uhlelo lokulawula kagesi lusebenzisa i-Japanese Omron PLC ukulawula i-positioner, ngokusebenza okuzinzile kanye nesilinganiso sokuhluleka esiphansi. Izingxenye zikagesi zikhethwa kumikhiqizo edumile ekhaya nakwamanye amazwe ukuqinisekisa ikhwalithi kanye nokuqina kokusetshenziswa.
Isivikelo sokuvimbela ukukhanya sihlanganiswe nephrofayili ye-aluminium kanye nepuleti lepulasitiki le-aluminium ukuvikela ekukhanyeni kwe-arc okukhiqizwa ngesikhathi sokushisela nokusika.
-

Isitimela Sokuhamba Esiphendukezelwe Esihamba Ngaphakathi | Ukonga Isikhala...
-

Uhlaka lwe-Gantry
-

Uhlelo Lokushisela Amarobhothi Olufakwe Esitimelani Se-Gantry lwe...
-

Ukusebenza Kakhulu kanye ne-Flexible Robotic Arm Weldin ...
-

Isiteshi Sokushisela SaseYaskawa
-

Ithebula Lokujika Lokushisela Lokujikeleza Lokushisela ...


